|
Yi Han (韩意) Currently, I am a graduate student focus on embodied AI, and start my research journey with Prof. Hesheng Wang in Shanghai Jiao Tong University. Prior to that, I obtained B.E. degree from Tongji University in 2025. |
|
ResearchParticularly, I am interested in humanoid-object-scene interaction and 3D reconstruction. |
|
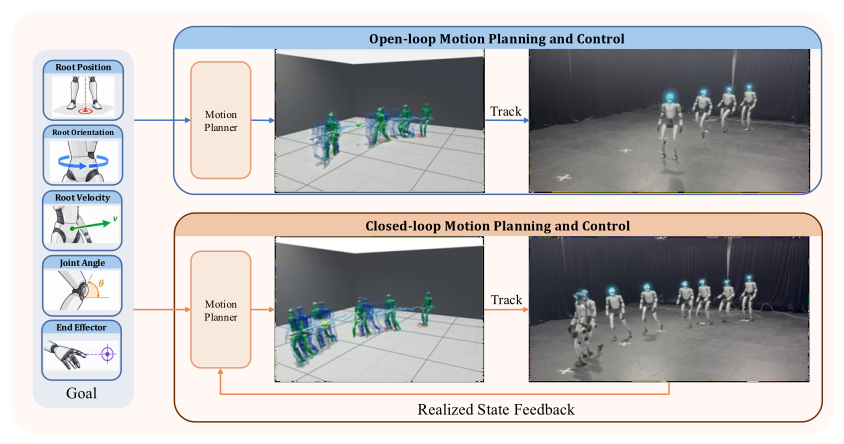
HIPC: Humanoid Iterative Planning and Control via Goal-Conditioned Motion Closure
Yi Han*, Xingyu Chen*, Zixuan Lang, Qianyang Wu, Yuhang Lin, Ji Ma, Liang Li, Dongting Li, Xinpeng Liu, Ruoli Dai, Hesheng Wang, Renjing Xu, Lei Han arXiv preprint, 2026 [project page] [arXiv] [code] A real-time closed-loop framework for humanoid generative whole-body control. |
Special thanks to Jon Barron for the website template. |